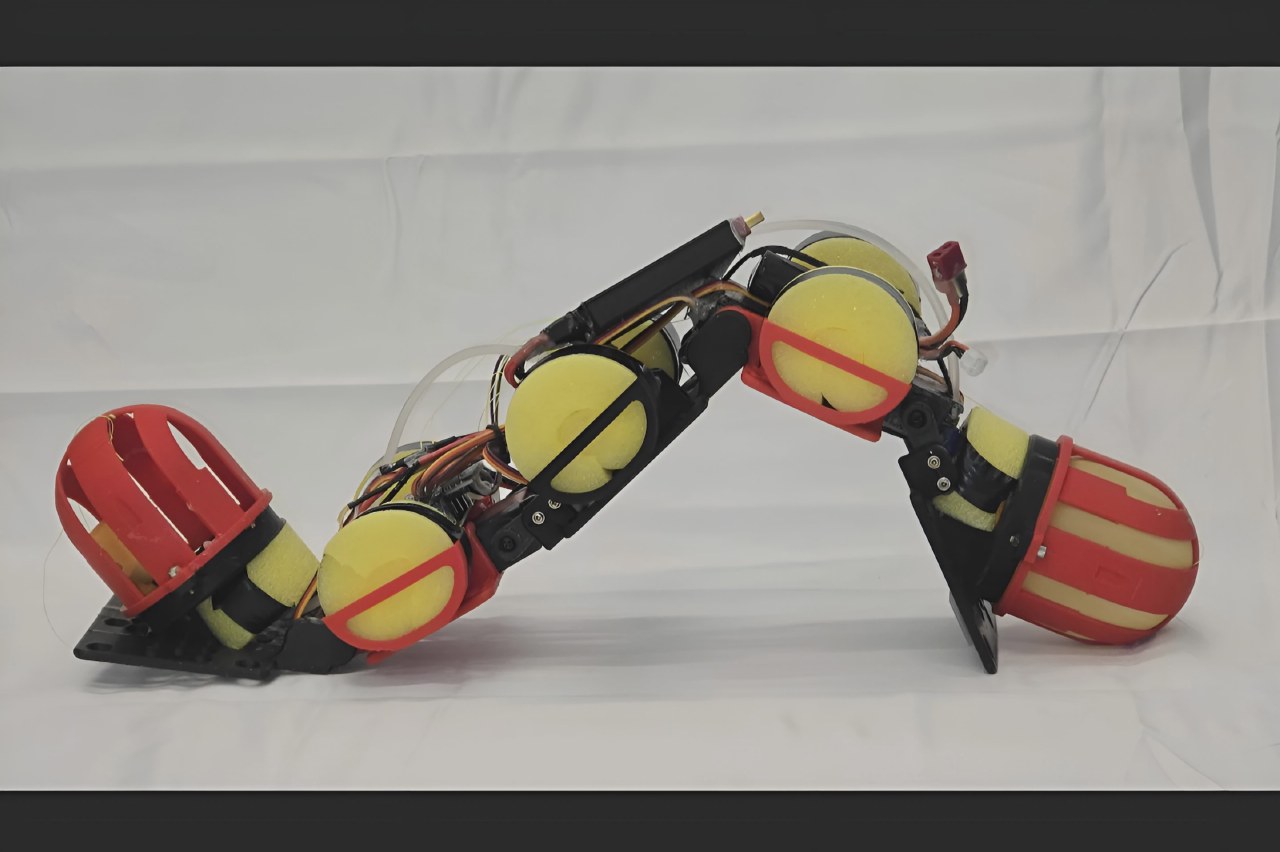
Исследователи из Нью-Йоркского университета Танден разработали амфибийного робота WorMa длиной 50 см и весом 1,063 кг. Устройство состоит из пяти сегментов и четырех соединений. Внутри установлены два водных баллона и 12-вольтовый насос, который перекачивает 300 граммов воды между головой и хвостом, что составляет 28% от общей массы робота.
Перемещение жидкости меняет центр тяжести, позволяя роботу преодолевать препятствия. При перекачке воды в переднюю часть создается необходимое сцепление для подъема на склоны до 19,5 градуса. В воде перенос веса в хвост увеличивает скорость на 26% и повышает эффективность движения на 52% по сравнению с другими конфигурациями.
Для преодоления ступеней высотой до 15 см требуется последовательное перераспределение воды. Робот использует комбинацию захвата краев препятствия и изменения плавучести. На текущий момент управление осуществляется дистанционно, а полная перекачка воды занимает 110 секунд, что ограничивает скорость реакции системы.
Результаты исследования опубликованы в журнале Advanced Robotics Research. Робот остается лабораторным прототипом без функций автономного распознавания местности. Команда разработчиков планирует увеличить скорость работы насоса и внедрить датчики для автоматизации процесса, что в будущем может помочь в мониторинге прибрежных зон.