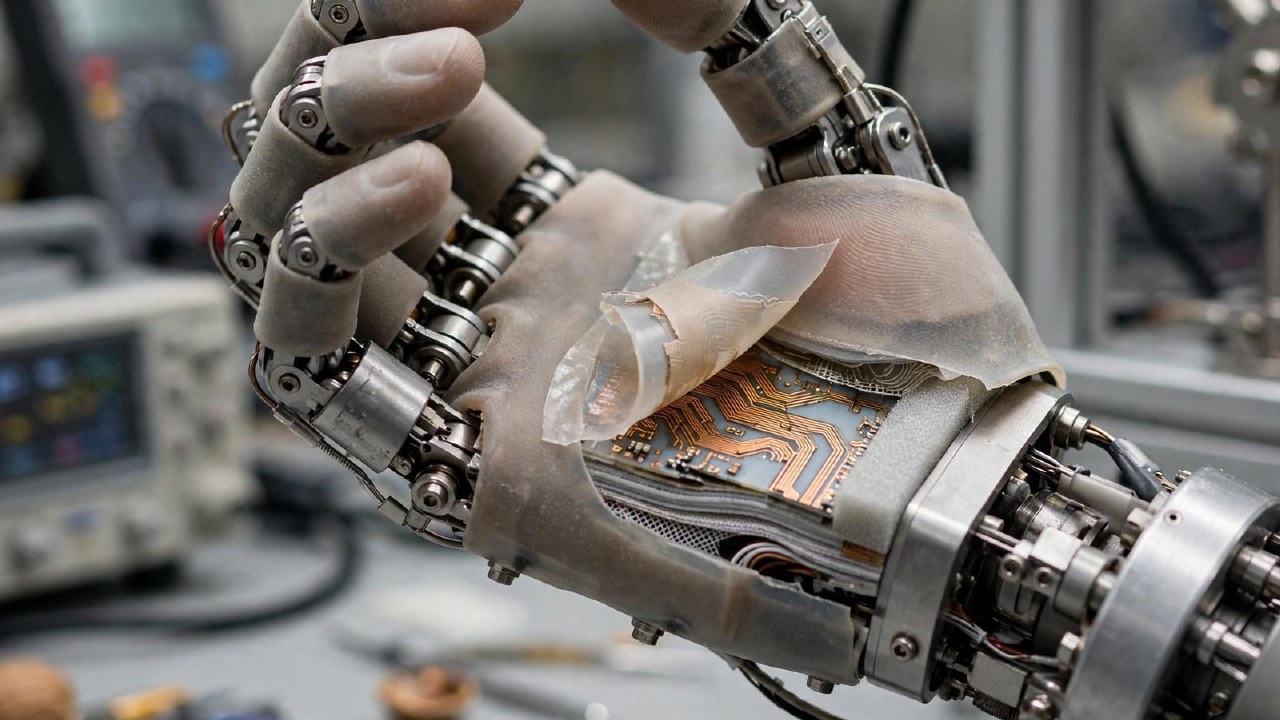
Компания Tesla подала в США патентную заявку на технологию гибкой тактильной поверхности для роботизированных рук. В документе под номером US 2026/0310299 A1 описан метод создания датчиков, которые наносятся на плоский материал, а затем принимают трехмерную форму. Решение предназначено для использования на кончиках пальцев, ладонях и манипуляторах роботов.
Конструкция датчика состоит из двух гибких слоев с проводящими участками и сжимаемого материала между ними. При деформации под давлением меняются электрические характеристики, что позволяет фиксировать воздействие. В патенте указаны емкостный и пьезорезистивный принципы измерения. В качестве основы для датчиков могут применяться термопластичный полиуретан, полиимид и полиэтилентерефталат.
Технология производства включает трафаретную печать, лазерную резку, нанесение проводящей пасты и термоформование. Такой подход позволяет создавать чувствительные поверхности, повторяющие изгибы роборуки, без использования отдельных жестких деталей. Разработка нацелена на измерение контактного усилия, прикосновений и давления.
В опубликованной заявке отсутствуют данные о чувствительности, пространственном разрешении или сроке службы датчиков. Также нет подтверждения, что данная технология будет внедрена в человекоподобного робота Tesla Optimus. На текущий момент невозможно оценить точность и надежность работы такой поверхности в реальных условиях эксплуатации.