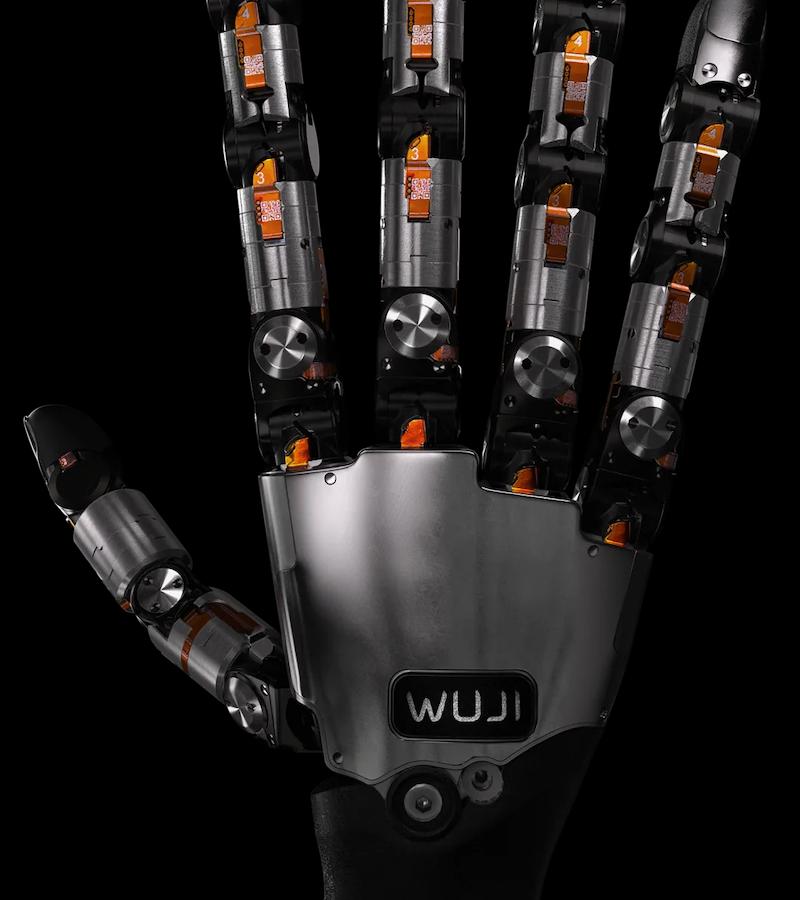
Исследователи из Швейцарской высшей технической школы Цюриха превратили роботизированную кисть Wuji в мобильного робота. Система способна ползать, менять направление и вставать после падений, используя для передвижения собственные пальцы вместо отдельной платформы.
Для обучения движениям ученые использовали метод обучения с подкреплением. Процесс проходил в компьютерной симуляции, учитывающей длину и характеристики пальцев устройства. По данным авторов, такая система оценки позволила достичь более высокой скорости перемещения, чем при использовании настроек для четвероногих роботов.
В ходе физических испытаний кисть работала автономно, используя встроенные источники питания и вычислительные мощности. Робот продемонстрировал способность нажимать клавиши клавиатуры без использования зрения, а также перемещать предметы к заданным точкам, ориентируясь на данные с внешней камеры.