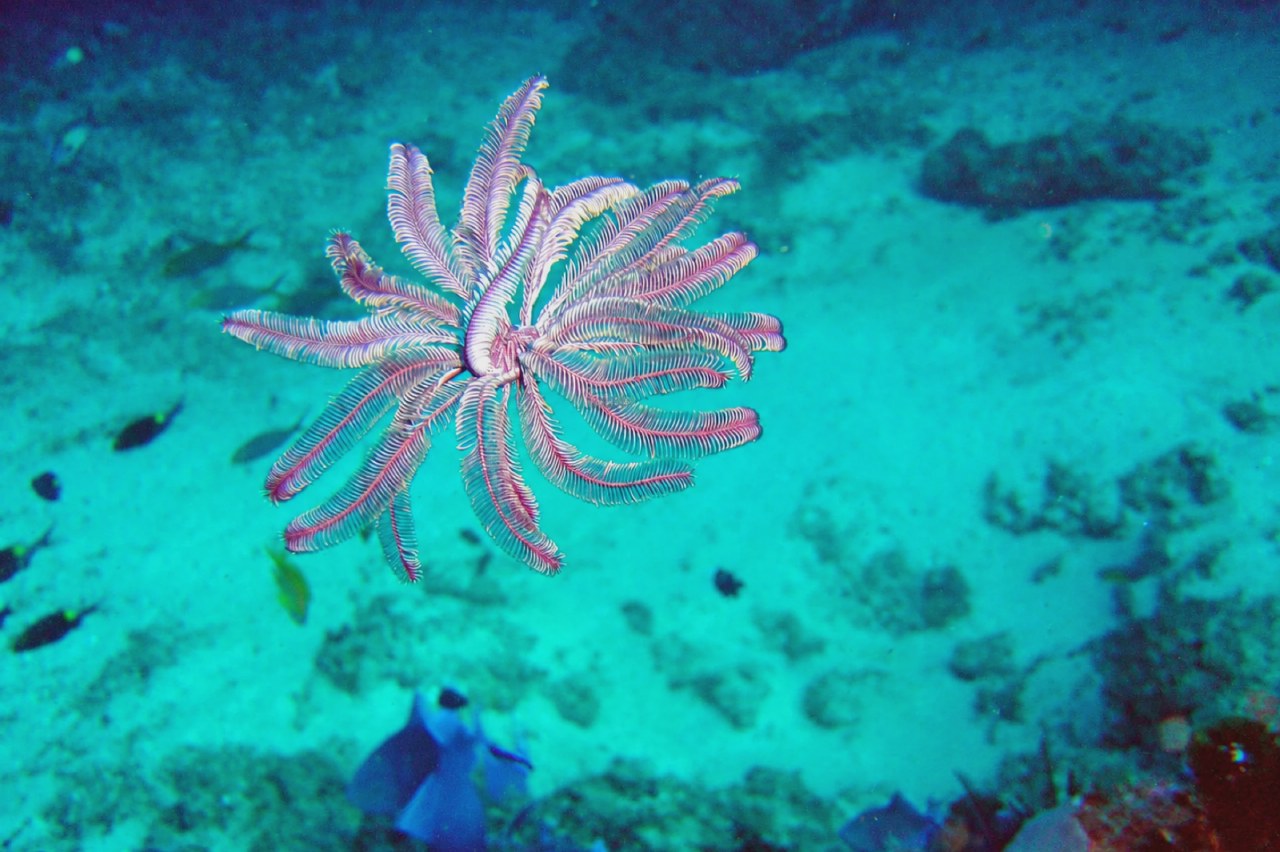
Исследователи из Университета штата Северная Каролина разработали мягкого подводного робота, вдохновленного морской лилией. В отличие от традиционных аппаратов, требующих множества двигателей, это устройство использует всего два пневматических привода для вертикального перемещения, плавания, зависания и вращения.
Конструкция состоит из центрального корпуса и четырех гибких крыльев. Манипулируя двумя каналами подачи воздуха, робот переключается между тремя режимами: «медузы» для подъема и спуска, «рыбы» для движения вперед-назад и «ротора» для вращения вокруг своей оси.
В основе разработки лежит концепция механического интеллекта, где физические свойства материалов заменяют сложные электронные системы управления. Это позволяет роботу выполнять маневры, для которых обычным аппаратам требуется не менее шести приводов.
Эксперименты показали максимальную скорость плавания 1,64 длины тела в секунду и скорость вращения 90 градусов в секунду. Показатель транспортных расходов составил 17,6, что отражает энергоэффективность перемещения устройства.
Результаты исследования опубликованы в журнале Science Advances. В будущем разработчики планируют создать беспроводную версию робота, чтобы расширить возможности его применения в мониторинге среды и сборе подводных объектов.