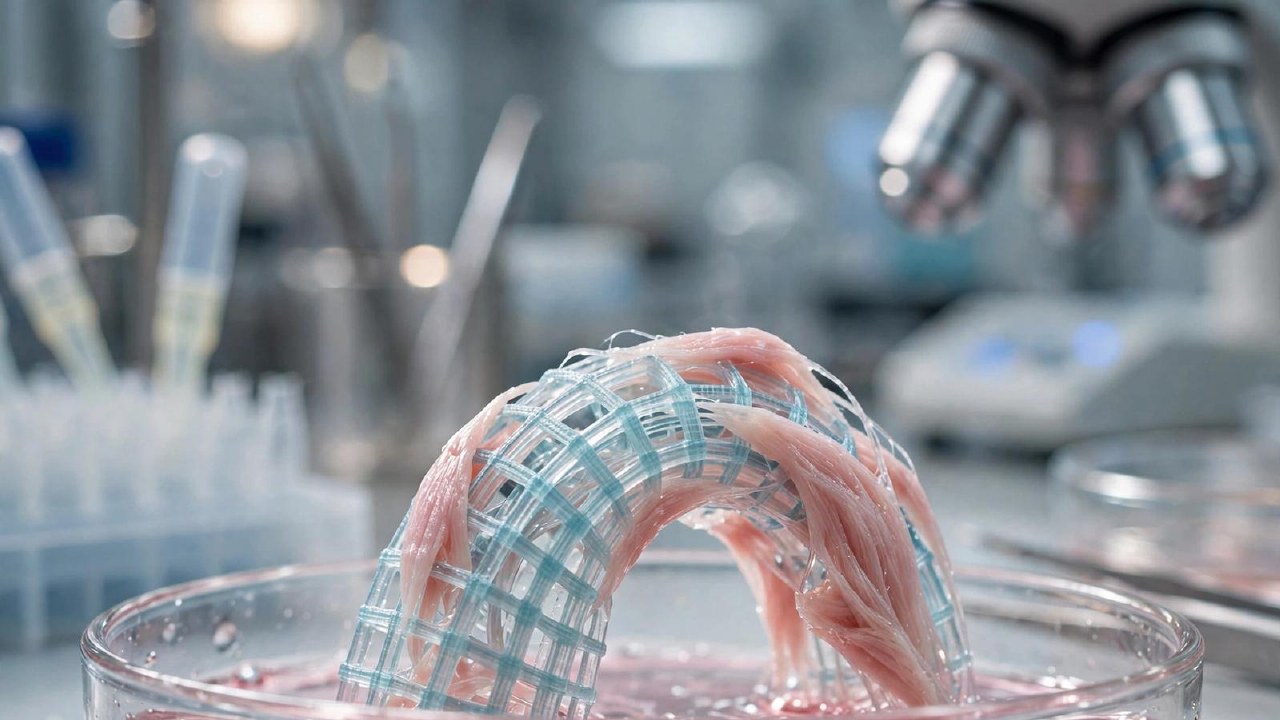
Исследователи из ETH Zurich создали биоактуаторы на основе живой мышечной ткани, способные прыгать, плавать и захватывать объекты. Эффективность новых систем в одиннадцать раз превышает показатели предыдущих разработок с аналогичным объемом мускулатуры.
Команда под руководством профессора Роберта Катцманна применила новый метод проектирования, при котором форма мышц и мягкий гидрогелевый каркас рассчитываются совместно с помощью алгоритмов. Это позволяет добиться максимальной деформации конструкции при сокращении.
Актуаторы длиной около 1,5 сантиметра совершают прыжки на 5 миллиметров. Шагающая модель развивает скорость 6,2 мм/с, что является рекордом для биогибридных роботов. Прочность соединения обеспечивают канавки на напечатанном каркасе, которые направляют рост волокон.
На текущем этапе роботы могут функционировать только в питательном растворе. Ключевой задачей для масштабирования технологии остается создание искусственной сосудистой системы, которая обеспечит доставку кислорода и питательных веществ к тканям.