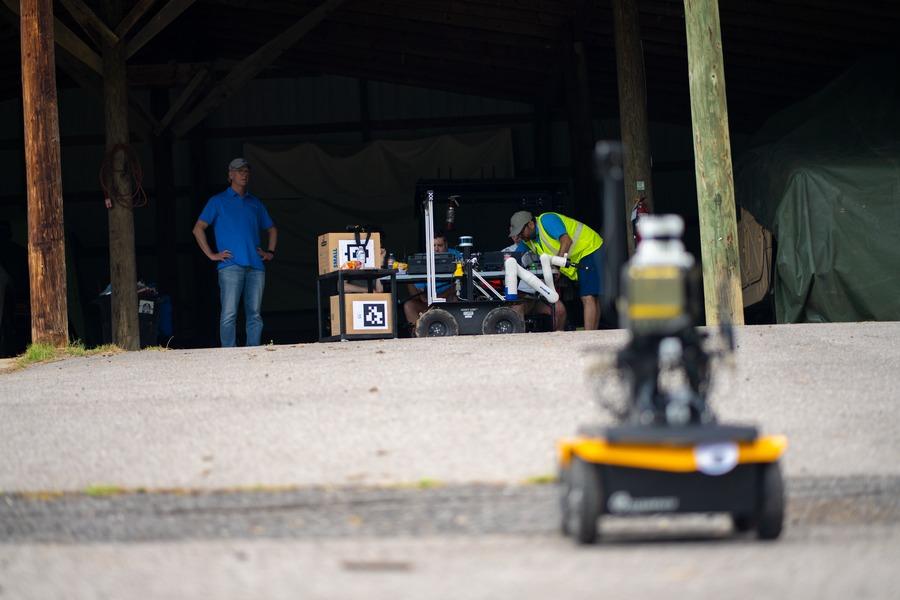
Команда NASA ASTRA провела в июле полевые испытания роя из трех роботов. В состав группы вошли дрон и два ровера с разным оснащением. Дрон выполняет разведку, первый ровер отвечает за построение лидарной карты и навигацию, а второй оснащен манипулятором для сбора образцов.
Система самостоятельно оценивает риски и научную значимость задач. Программное обеспечение выбирает подходящий аппарат, учитывая доступность техники, расстояние до цели, скорость передвижения и приоритетность новых данных по сравнению с исходным планом миссии.
В ходе тестов рой продемонстрировал способность переключаться между задачами без команд с Земли. При обнаружении дроном нового объекта система ставила текущее задание на паузу и направляла другой аппарат для исследования находки, после чего возвращалась к выполнению основной программы.
Бетани Тейлинг, главный исследователь ASTRA из Центра имени Годдарда, отметила, что технология призвана наделить миссии возможностью принимать решения на борту. Это необходимо для работы в условиях задержки сигнала при полетах к внешним планетам или в опасных зонах на Луне и Марсе.