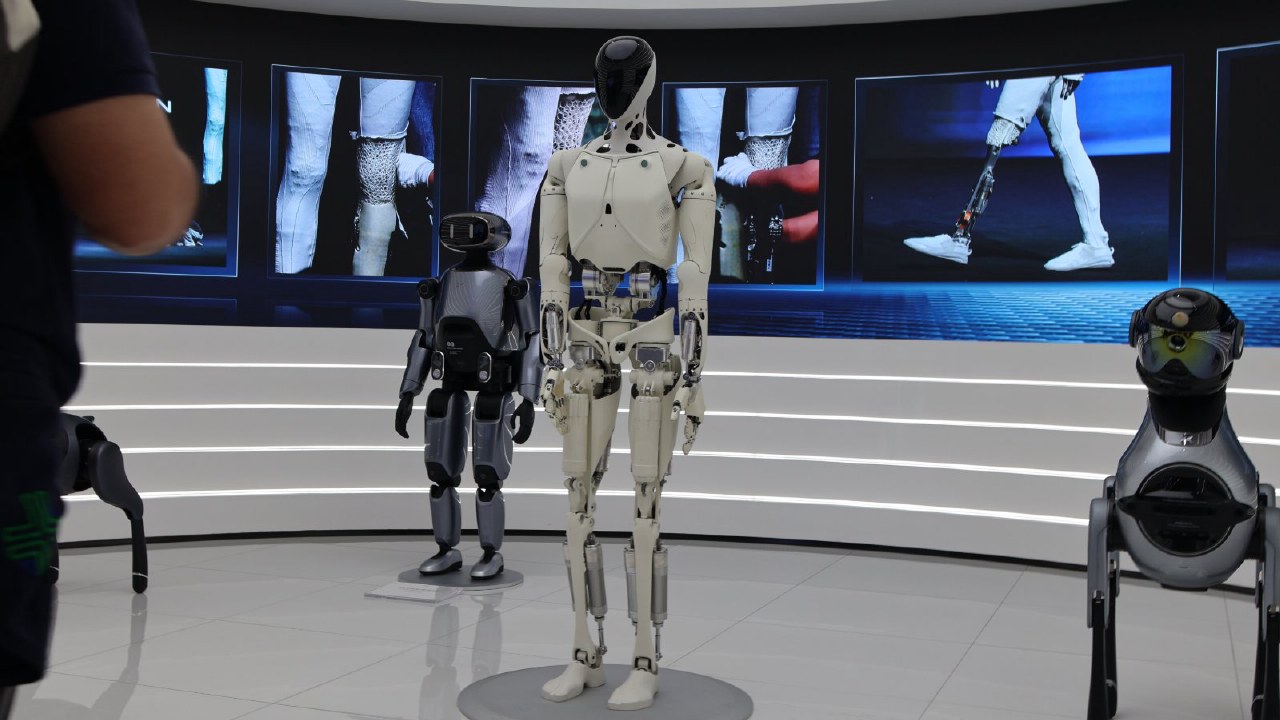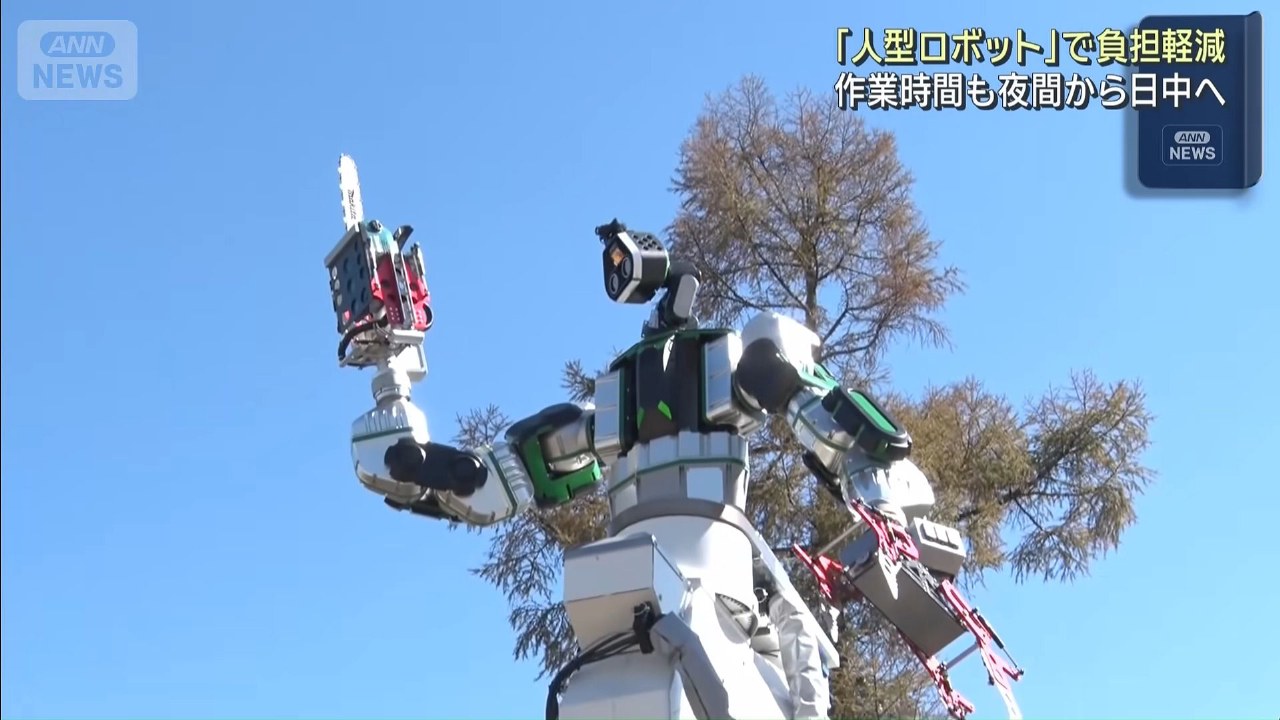
Космонавты Пётр Дубров и Анна Кикина начали подготовку оборудования для эксперимента «Теледроид» на МКС. Цель проекта — испытание человекоподобного робота с дистанционным управлением.
Система работает по принципу аватара: космонавт передает роботу свои движения. Устройство способно функционировать как под прямым контролем оператора, так и в автономном режиме.
Комплекс включает рабочее место для копирования движений, вычислительный модуль, самого робота и внешнюю камеру. Часть аппаратуры прибыла на станцию в сентябре на корабле «Прогресс МС-35».
Сейчас экипаж устанавливает оборудование и готовится к тестам виртуальной модели. Оставшиеся компоненты комплекса будут доставлены на орбиту позднее.
Эксперимент пройдет в несколько этапов. Сначала специалисты проверят виртуальную модель, затем испытают робота внутри станции и на ее внешней поверхности, включая работу с инструментами.