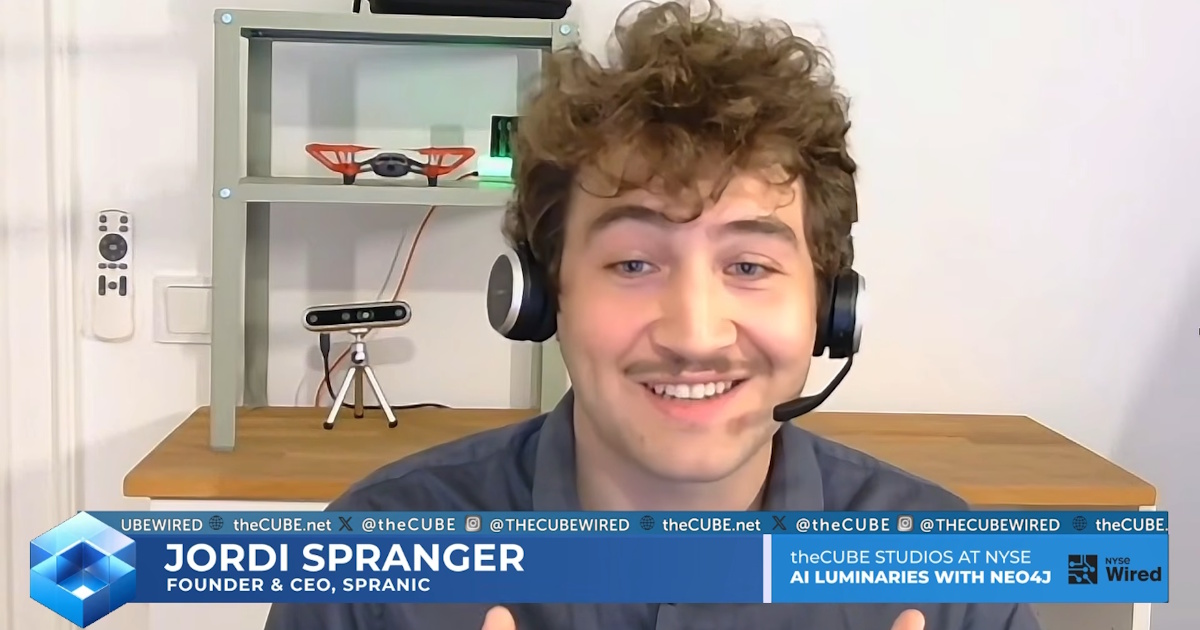
Мюнхенский стартап Spranic разрабатывает слой пространственной памяти для физического ИИ. Технология фиксирует физическое пространство и изменения в нем, что помогает роботам адаптироваться к окружающей среде.
Основатель и генеральный директор компании Йорди Спрангер сообщил, что система объединяет пространственные данные с графами знаний. Это позволяет роботам интерпретировать обстановку и выполнять задачи без жестко заданных инструкций.
Решение обеспечивает прослеживаемость данных, позволяя роботам определять источники информации для принятия решений. Графы знаний связывают различные массивы данных, обеспечивая гибкость, безопасность и возможность аудита действий.
По словам Спрангера, использование повторно применяемого пространственного контекста сокращает необходимость в планировании для каждой отдельной задачи. Роботы получают возможность динамически перепланировать свои действия в различных сценариях.