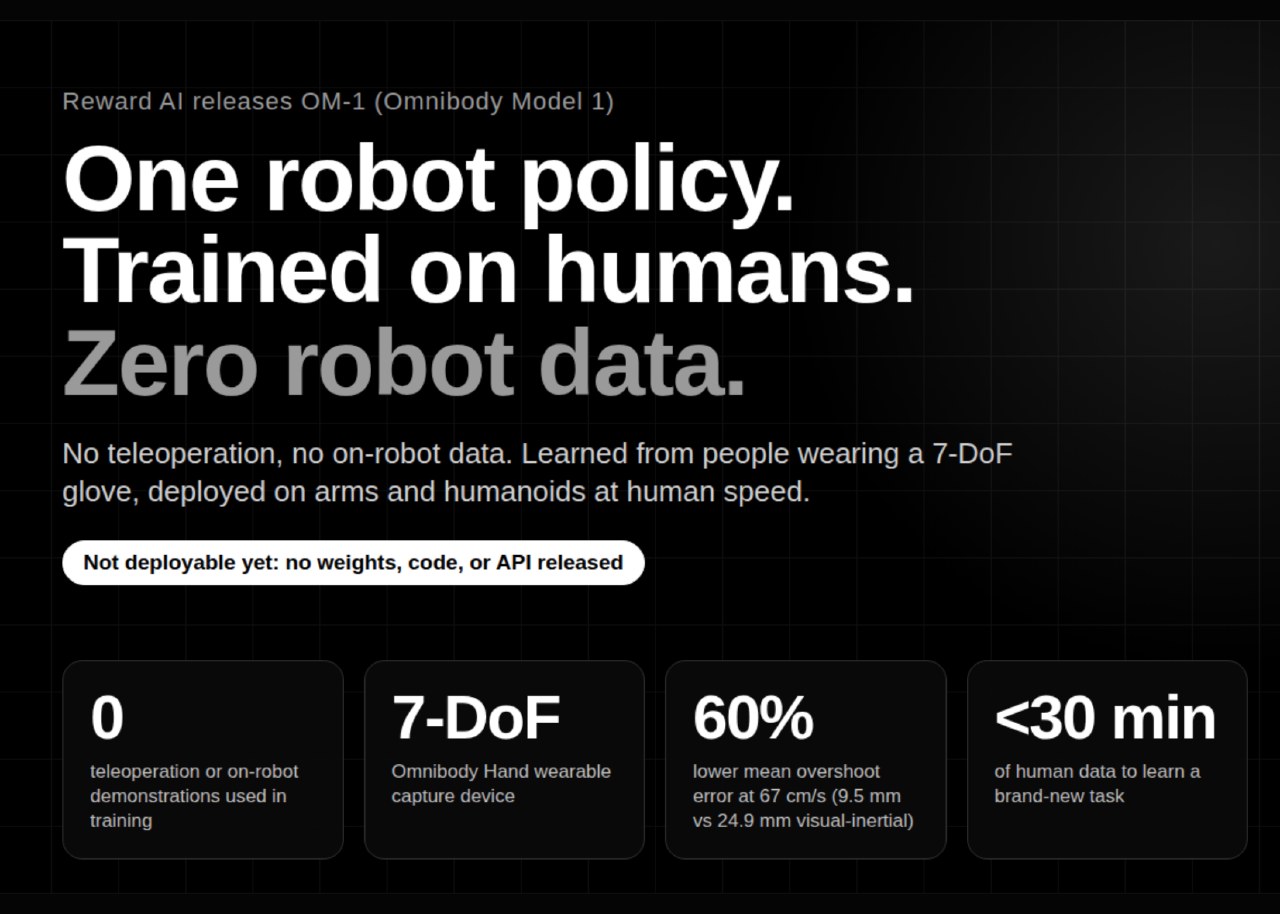
Компания Reward AI представила OM-1 — внутреннюю модель управления роботами, которая обучается исключительно на действиях человека. Система исключает использование телеуправления или данных, собранных непосредственно на роботах. Такой подход позволяет обучать модели для управления робототехническими устройствами, которые еще не были созданы.
Технологический стек включает носимое устройство Omnibody Hand с семью степенями свободы. Оно фиксирует щипки, сгибания пальцев и их совместные движения. Использование электромагнитного трекинга позволило снизить среднюю ошибку перерегулирования на 60% по сравнению с визуально-инерциальными методами при скоростях до 67 см/с.
Система обрабатывает мультимодальные данные, включая тактильные сигналы и изображения, на их исходных частотах дискретизации. Отдельный слой управления, обученный с подкреплением, компенсирует внешние воздействия и динамические нагрузки. Это позволяет роботам выполнять сложные задачи, например, открывать холодильники или поднимать грузы неизвестного веса.
По заявлению разработчиков, OM-1 осваивает новые задачи менее чем за 30 минут демонстраций. Модель адаптирована для манипуляторов, гуманоидов и колесных роботов. На текущий момент проект является закрытым: компания не публиковала код, веса модели, наборы данных или API для сторонних разработчиков.