

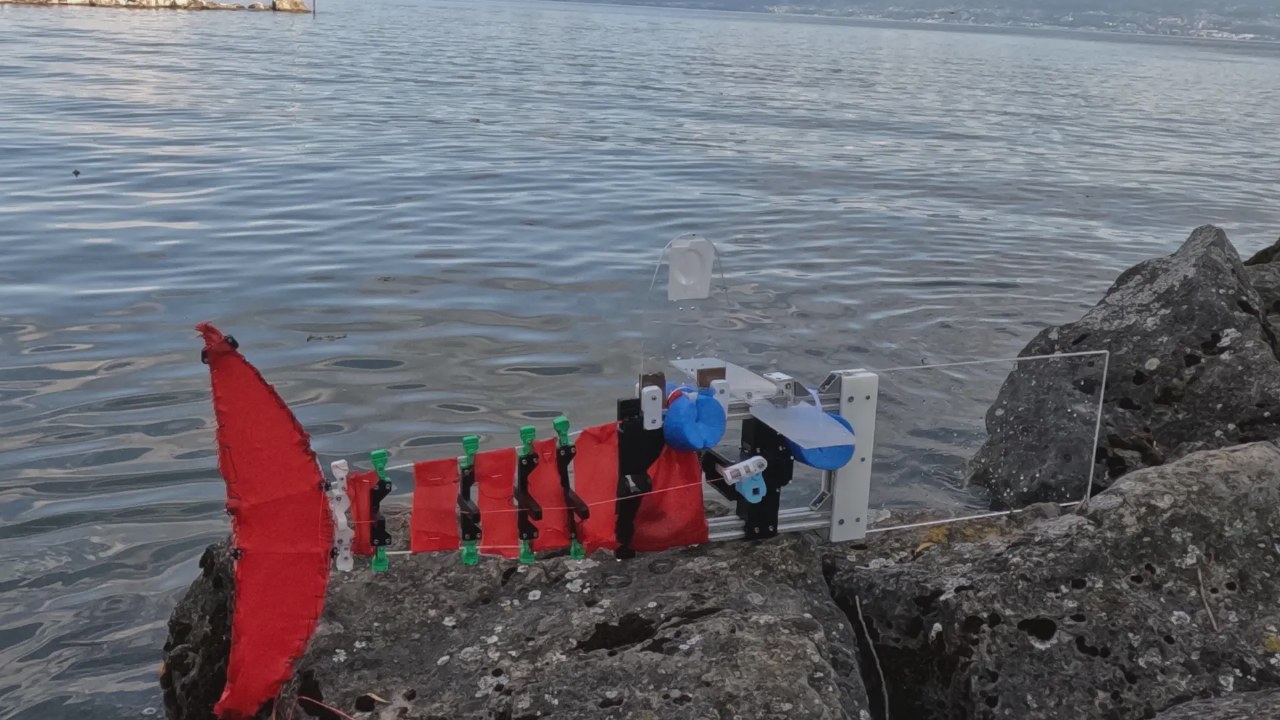
Конструкция робота разделена на две части: передний отсек с двигателем и электроникой и гибкий хвост из стекловолоконных стержней и ткани. Единственный мотор тянет два перекрестных троса в хвостовой части, созда что создает S-образный изгиб и обеспечивает бесшумное движение вперед за счет колебаний хвоста.
Механизм привода разработан с учетом масштабируемости. Исследователи отметили, что передний двигатель и система тросов остаются неизменными независимо от размера робота. Для изменения габаритов устройства требуется лишь корректировка диаметра стержней хвоста.
Для проверки концепции команда создала три версии ScaFi длиной 0,6 метра, 1,1 метра и 2,9 метра. Их протестировали в разных условиях: самую маленькую модель в ручьях глубиной от 15 до 30 сантиметров, среднюю — в швейцарском ручье, а самую большую — в Женевском озере.
Тесты показали, что малая версия более гибкая и точнее имитирует рыб. Большая модель обладает меньшей маневренностью и энергоэффективностью, но демонстрирует лучшую стабильность в потоке воды. Все три робота продолжили движение даже после потери сигнала GPS.