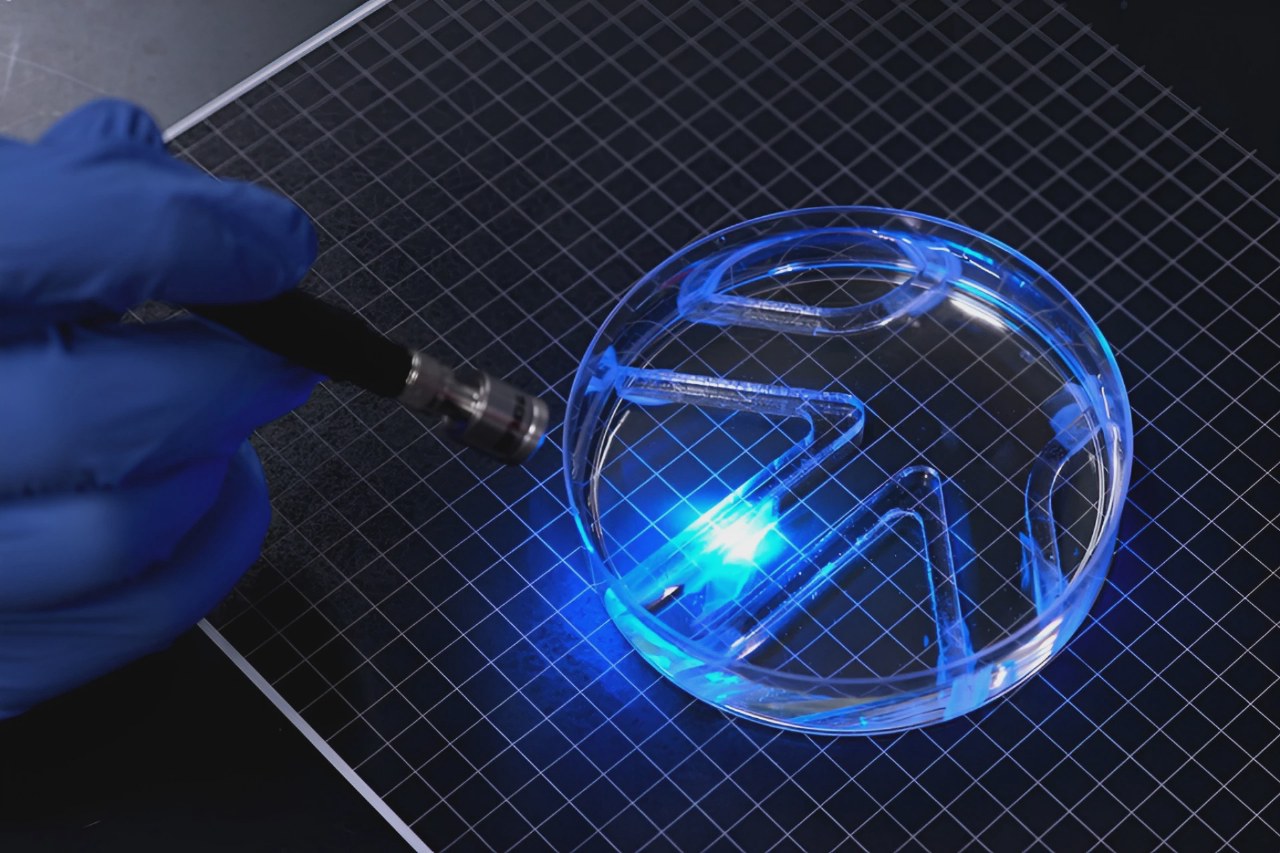
Инженеры MIT разработали биогибридного робота, приводимого в движение живыми клетками скелетных мышц. Устройство представляет собой гибкую пленку из гидрогеля размером с жевательную резинку с двумя плавниками. Толщина конструкции составляет около 0,5 миллиметра, а на поверхности плавников размещен слой мышечных клеток.
Для создания каркаса исследователи использовали желатин-метакрилоил (GelMA) с квадратными желобами, что обеспечивает правильную ориентацию мышечных волокон. Размер каждого плавника составляет 15 на 7 миллиметров. Клетки прошли тренировку световыми импульсами с частотой два раза в секунду по 15 минут в день, что увеличило смещение плавников в четыре раза по сравнению с контрольной группой.
Робот развивает скорость до четырех длин корпуса в минуту и скорость вращения до 1200 градусов в минуту. Плотность силы сокращения тканей в 20 раз выше, чем у трехмерных аналогов. Устройство способно работать более 30 дней без фиксации, однако пока не имеет бортовой электроники и требует внешнего управления светом для навигации.
Команда под руководством Литу Раман опубликовала результаты в журнале Advanced Functional Materials. Ученые отмечают, что тонкая конструкция требует меньше клеток и дешевле в производстве, чем 3D-модели. В дальнейшем планируется оптимизация корпуса и плавников для повышения скорости и расширения способов передвижения робота в различных средах.