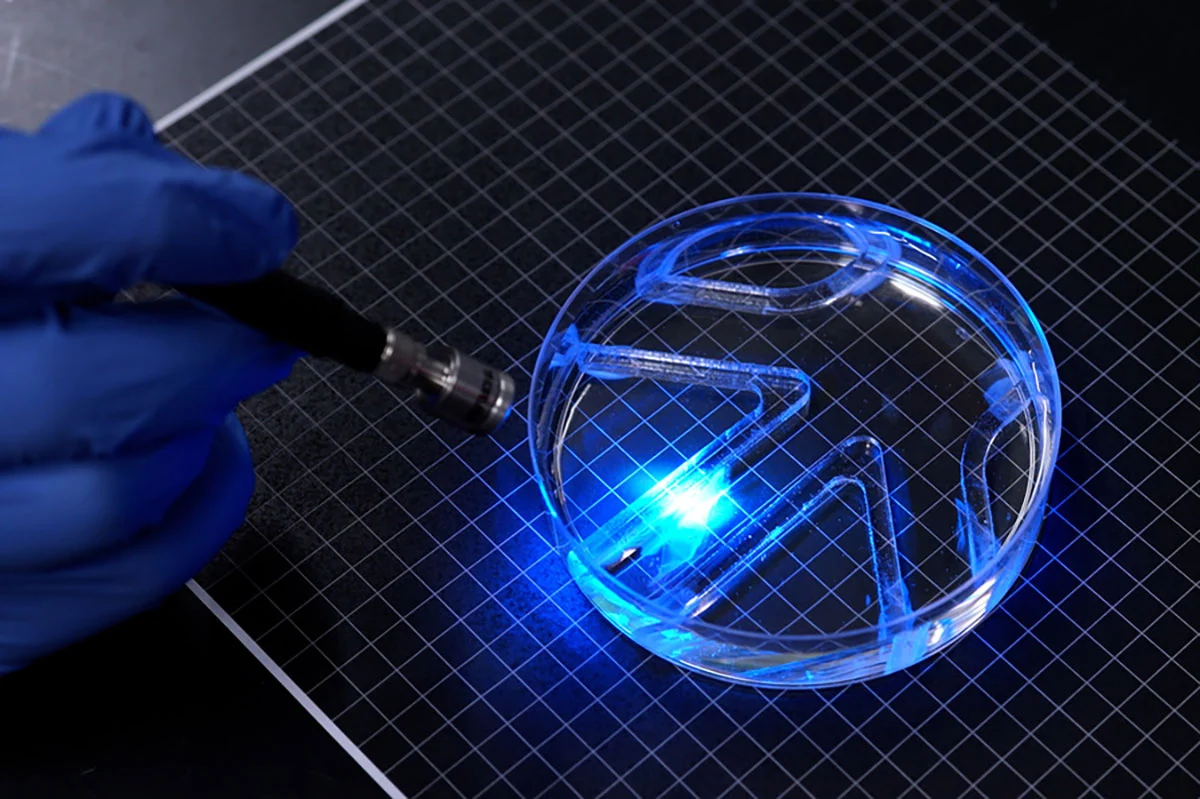
Инженеры MIT создали тонкого подводного робота, работающего на живых клетках скелетных мышц. Устройство состоит из двух гелевых плавников размером 15 на 7 миллиметров и толщиной 0,5 миллиметра. Поверхность покрыта слоем мышечных клеток толщиной менее 15 микрометров, которые реагируют на синий свет с длиной волны 470 нанометров, вызывая сокращение и движение плавников.
Для каркаса использовали желатин GelMA с нанесенными канавками, что позволило клеткам выстраиваться в одном направлении. Квадратная форма канавок оказалась эффективнее дугообразной для координации усилий. Робот развивает скорость до 4 длин корпуса в минуту и скорость вращения до 1200 градусов в минуту. Управление осуществляется внешним источником света, автономных систем у устройства пока нет.
Оптимизированная двумерная пленка мышц развивает силу сокращения на единицу объема в 20 раз выше, чем трехмерные аналоги. Срок службы актуатора увеличился с менее чем 10 минут до более чем 30 дней. Предварительная тренировка мышечной ткани с помощью световых импульсов позволила увеличить амплитуду смещения в 4 раза по сравнению с контрольной группой, не проходившей обучение.
Разработка призвана решить проблему громоздкости биогибридных роботов. В будущем команда планирует интегрировать в устройство микроисточники света и портативные источники питания. Исследователи рассматривают возможность применения технологии для мониторинга окружающей среды и изучения труднодоступных водоемов, однако на текущем этапе проект остается экспериментальным и требует дальнейшей доработки конструкции.