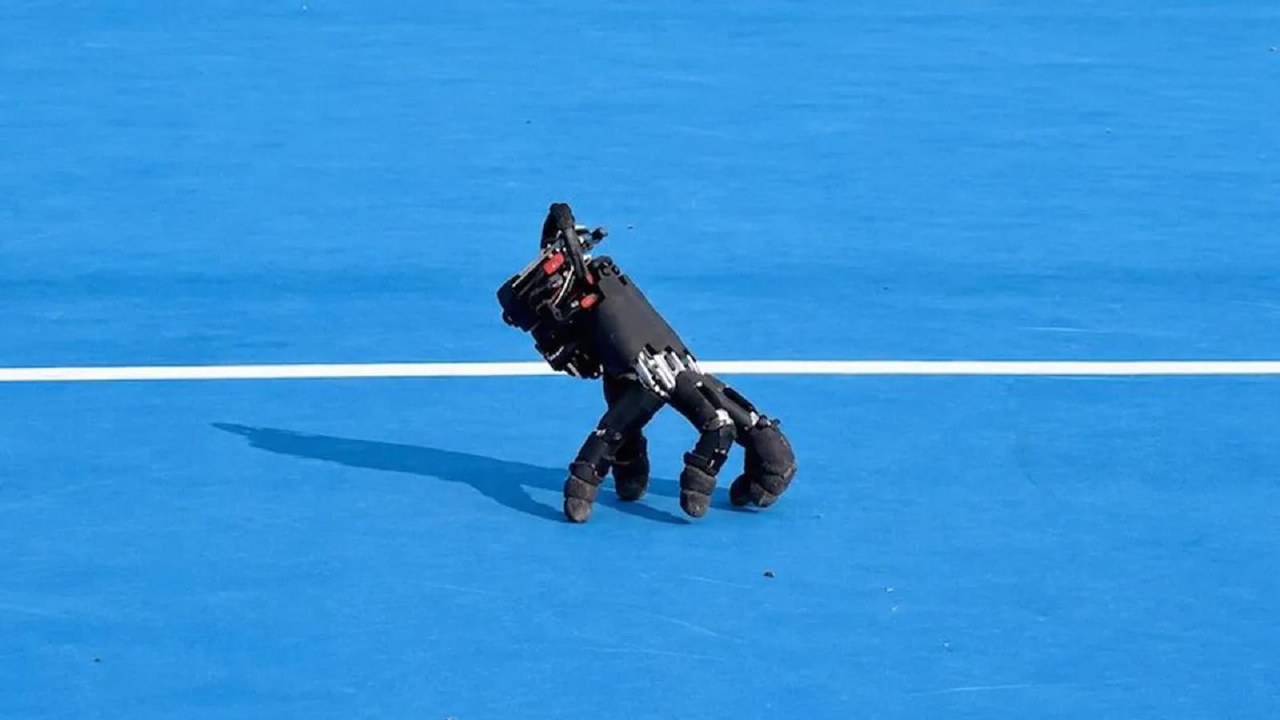
Ученые из лаборатории Soft Robotics Швейцарской высшей технической школы Цюриха разработали роботизированную кисть, способную самостоятельно передвигаться на кончиках пальцев. Система сохраняет равновесие и адаптируется к различным покрытиям. Исследователи использовали готовую человекоподобную кисть, не меняя длину пальцев или встроенный контроллер их положения.
Для обеспечения автономности в устройство добавили аккумулятор, вычислительный модуль и набор датчиков. Алгоритм управления обучали в виртуальной среде методом обучения с подкреплением. В процессе тренировок система училась выбирать движения для перемещения и удержания равновесия, после чего модель перенесли на физический прототип.
В ходе испытаний кисть преодолела более десяти видов поверхностей, включая плитку, траву и камень. Робот корректировал движения пальцев в зависимости от коэффициента трения покрытия. В отдельном тесте устройство успешно нажимало клавиши компьютера, пройдя уровень игры Sokoban. Кисть при этом сохраняла устойчивость и не теряла равновесия.
Разработчики полагают, что мобильность кистей повысит эффективность роботов в ограниченном пространстве. Крупный манипулятор сможет оставлять кисть на опоре, чтобы та самостоятельно добралась до узкого проема, выполнила задачу и вернулась обратно. Следующим этапом работы станет интеграция самостоятельного перемещения с выполнением сложных рабочих операций.