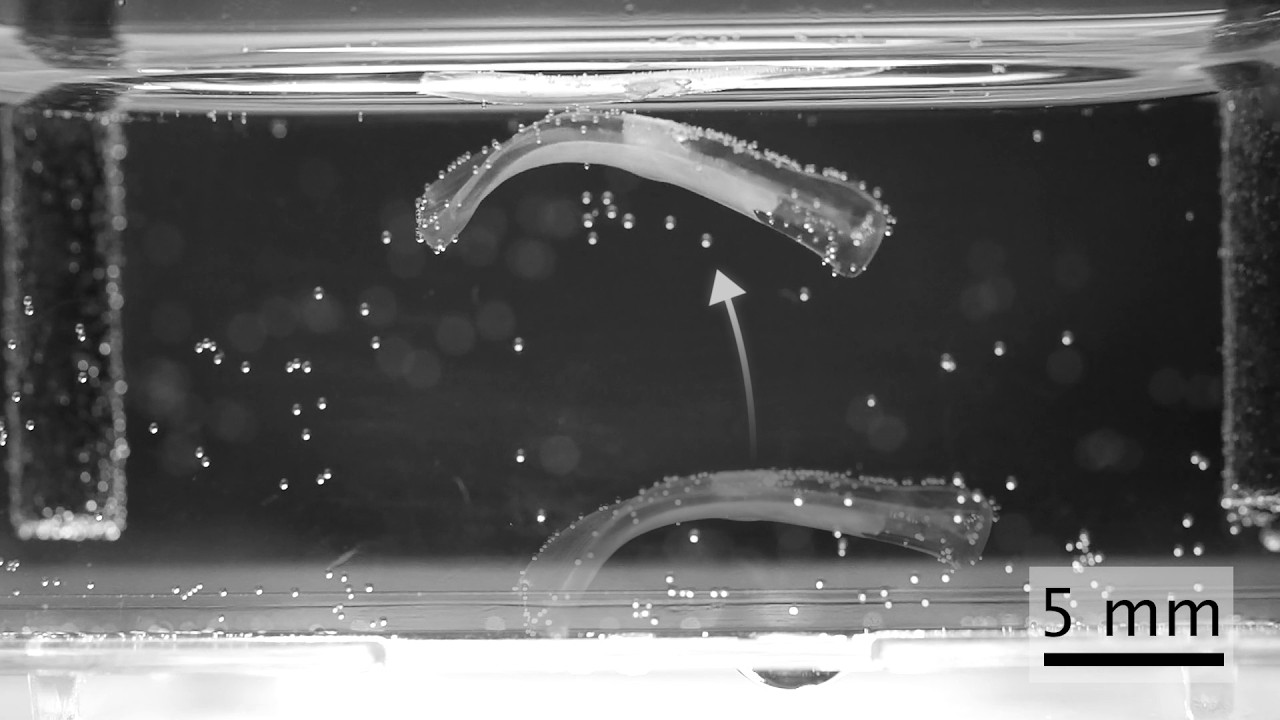
Исследователи из Швейцарской высшей технической школы Цюриха представили биогибридного микроробота длиной около 1,5 сантиметра. Устройство состоит из живых клеток скелетных мышц мыши и гибкого гидрогелевого каркаса, что позволяет ему прыгать, плавать, ползать и захватывать предметы.
Для создания каркасов команда применила технологию световой 3D-печати Xolography, при которой печать одного элемента занимает около минуты. Алгоритмы оптимизировали распределение и объем мышечной ткани, а также механические свойства гидрогеля, чтобы максимально эффективно преобразовывать сокращения мышц в движение.
Новый привод обеспечивает амплитуду движений, превышающую показатели предыдущих систем в 11 раз при сопоставимой мышечной массе. Устройство способно подпрыгивать на 5 миллиметров, что составляет треть его длины, и развивать скорость ходьбы 6,2 миллиметра в секунду, или 0,4 длины тела в секунду. Это рекордный показатель для подобных роботов.
Практическое применение технологии пока ограничено лабораторными условиями. Мышечная ткань требует постоянного погружения в питательную среду для выживания. Для масштабирования разработки в будущем потребуется создание системы, имитирующей кровообращение для подачи кислорода и удаления продуктов метаболизма.