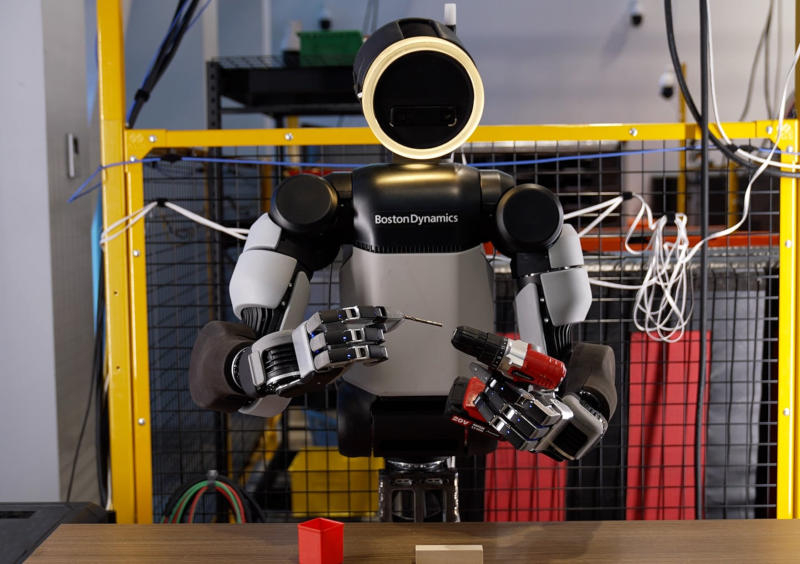
Компания Boston Dynamics представила новую конструкцию кистей для человекоподобного робота Atlas. Четырехпалые манипуляторы получили 13 степеней свободы, что расширяет возможности по сравнению с предыдущей версией, обладавшей 7 степенями свободы. Приводы в пальцах полностью герметичны.
Размеры новых кистей сопоставимы с человеческими, что позволяет роботу работать в пространствах, предназначенных для людей. Устройство способно удерживать и переносить объекты массой до 45 кг. Конструкция оснащена системой проприоцепции и сетью тактильных сенсоров давления.
Инженеры отказались от пятого пальца, посчитав его функционально избыточным. Новые кисти позволяют роботу выполнять точные захваты и работать с промышленным оборудованием, включая дрели, шуруповерты и шлифовальные машины. Робот обучается движениям на основе действий человека.
Процесс обучения сочетает демонстрацию движений оператором в перчатках и метод обучения с подкреплением в симуляции. Перенос навыков из виртуальной среды в реальный мир уже показал первые результаты. Разработчики продолжают совершенствовать алгоритмы контроля положения кисти.