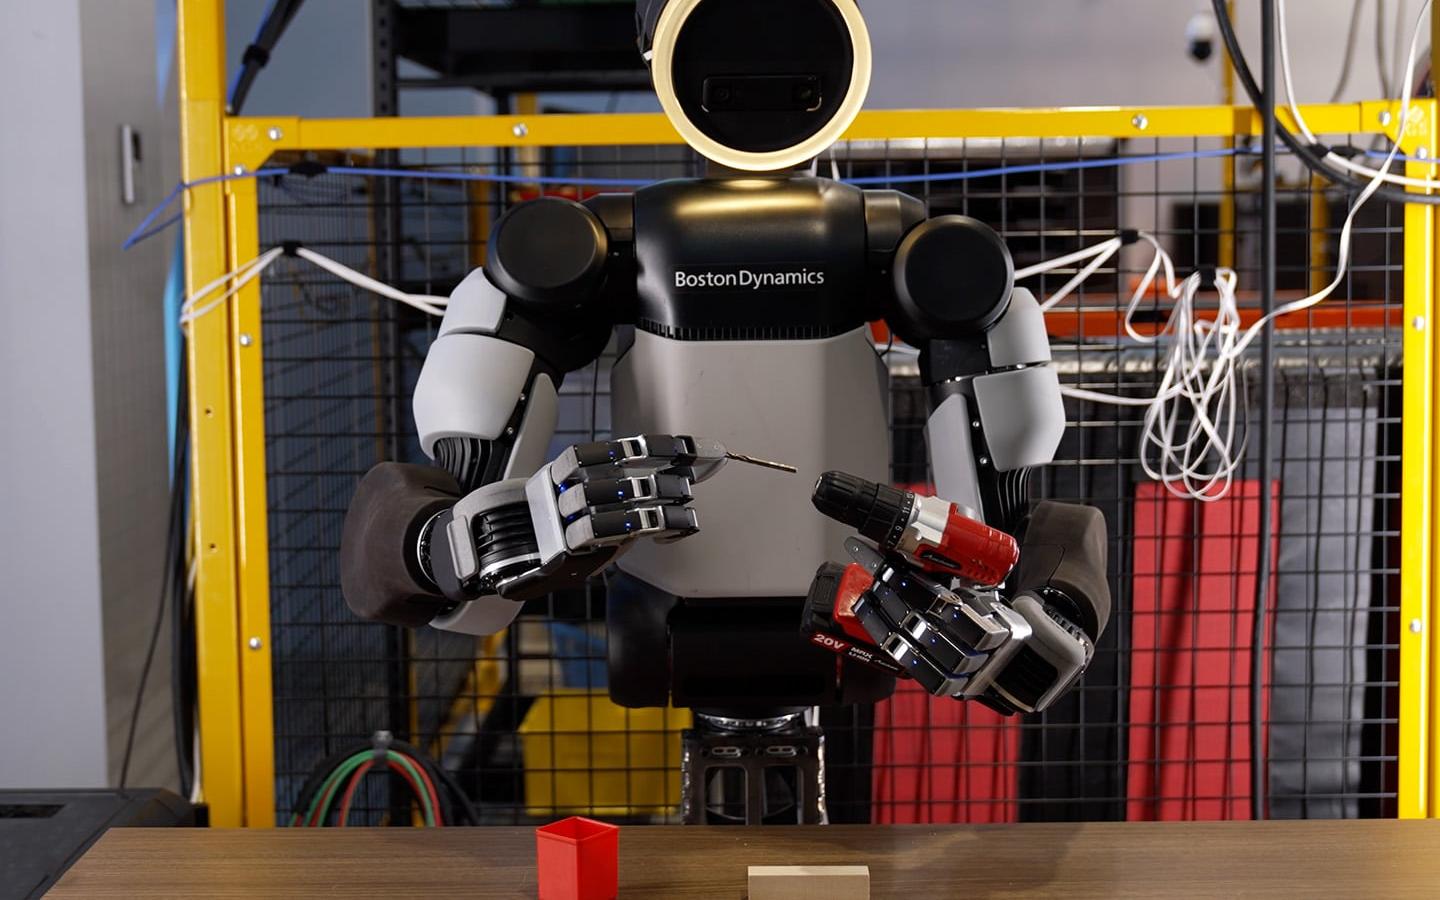
Компания Boston Dynamics представила новую четырехпалую кисть для робота Atlas, отказавшись от имитации анатомии человека в пользу функциональности. Манипулятор оснащен большим пальцем с четырьмя степенями свободы и тремя остальными пальцами, каждый из которых имеет три оси. Общее количество степеней свободы достигло 13 против 7 у предыдущего поколения.
Инженеры исключили мизинец для снижения сложности конструкции, производственных затрат и количества точек отказа. Механика основана на закрытых электроприводах прямого действия без использования тросов. Такая система выдерживает нагрузку более 45 килограммов и позволяет роботу уверенно удерживать ручные инструменты, включая нажатие на курок.
Ладонь и пальцы манипулятора покрыты матрицами тактильных датчиков давления, которые фиксируют слабые сигналы и предотвращают выскальзывание объектов. Конструкция оптимизирована для обучения с подкреплением: политики управления, отработанные в симуляции с доменной рандомизацией, переносятся на физического робота без необходимости дополнительной адаптации.
Разработчики подчеркивают, что универсальная рука — это компромисс, поэтому приоритетом стала способность Atlas работать с промышленным инструментом. Новое решение поддерживает различные типы захватов, включая щипковые и треножные, что расширяет возможности применения робота в логистических и производственных задачах.