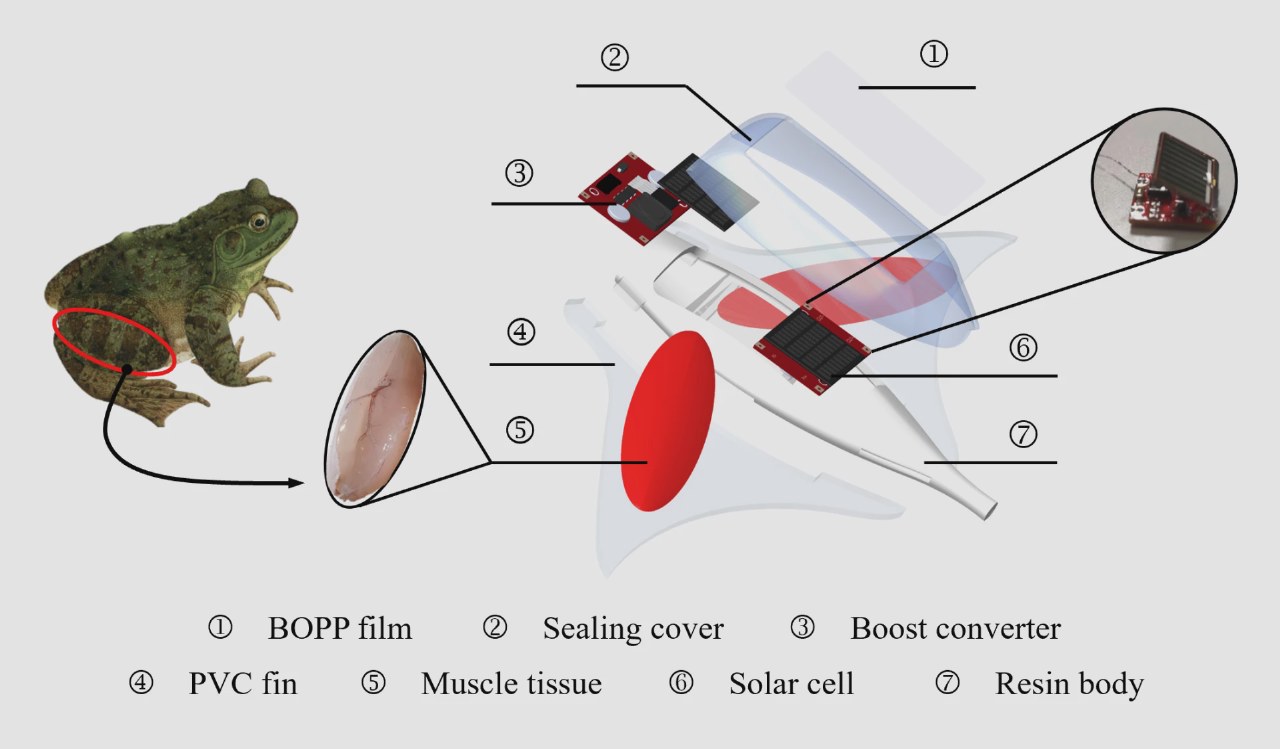
Специалисты Шэньянского института автоматизации АН Китая разработали биогибридного робота в форме ската, использующего в качестве привода натуральную скелетную мышцу лягушки-быка. Исследование опубликовано в журнале Advanced Functional Materials.
Для управления роботом используется модуль на основе арсенида галлия, преобразующий лазерное излучение 808 нм в электрические импульсы. Это позволяет дистанционно активировать мышцы, обеспечивая движение вперед, повороты и развороты. Робот развивает скорость до двух длин корпуса в секунду.
При стимуляции 1 Гц и 5 В мышца развивает усилие 6,5 Н. Биологический привод сохраняет работоспособность до 11 дней, обеспечивая непрерывную работу устройства в течение 7 дней. Робот способен перемещаться по воде, нести груз до 5 г и двигаться по твердым поверхностям.
Радиус разворота устройства составляет одну восьмую часть длины корпуса, а максимальная угловая скорость достигает 21 градуса в секунду. Технология предназначена для мониторинга мелководья и наблюдения за водными организмами с минимальным уровнем шума и помех.
В планах команды — увеличение срока службы мышечной ткани и внедрение бортовых накопителей энергии. Разработка также может быть полезна в области реабилитации после травм нервной системы и в системах динамического культивирования тканей.