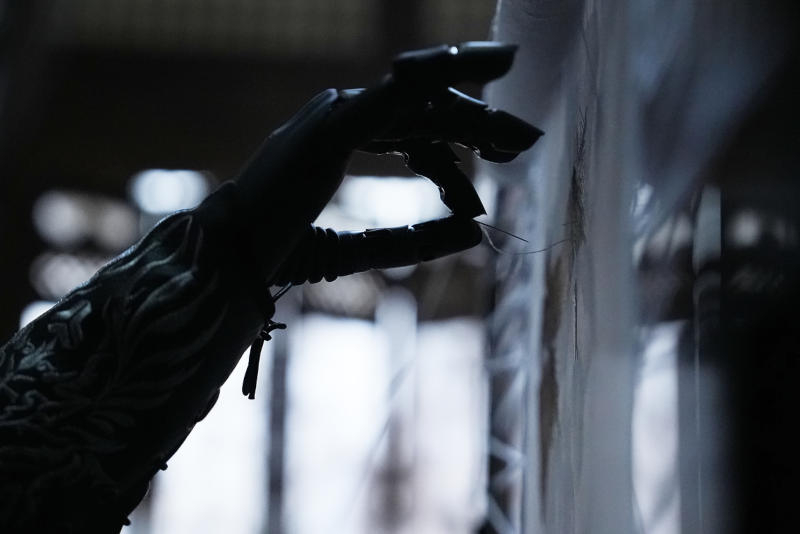
Компания Agilink, входящая в структуру AgiBot, обучила роботизированную руку OmniHand 3 Ultra технике сучжоуской вышивки. В процессе обучения участвовала мастер Фу Сянхун. Робот освоил вдевание нити в иголку, натяжение ткани на пяльцы и выполнение стежков, а также научился разделять шелковую нить на 16 волокон.
Манипулятор OmniHand 3 Ultra-M весит 630 г и использует конструкцию с прямым приводом без промежуточных передаточных звеньев. Устройство удерживает предметы массой 3 кг и поднимает грузы до 8 кг. Цикл раскрытия и закрытия кисти занимает 0,3 с, а точность повторения движений составляет 0,2 мм.
Система осязания робота включает оптические сенсоры в кончиках пальцев, которые измеряют усилие по трем осям и фиксируют деформации от 0,08 мм. Это позволяет манипулятору отличать касание от скольжения предмета. В ладонь устройства встроен дополнительный контактный сенсор, состоящий из 300 точек.
Разработчики отмечают, что точный контроль усилия является критическим фактором для внедрения человекоподобных роботов в повседневную жизнь. Эксперимент с вышивкой демонстрирует способность системы выполнять деликатные операции, требующие координации движений и контроля давления без риска повреждения объектов.